Inscription / Connexion Nouveau Sujet
centre de gravité de plusieurs objets

Bonjour,
supposons que nous avons plusieurs objet connecté entre eux
et on veut garder l'équilibre de ces objets (corps humain par exemple )
le corps humain représenté par plusieurs groupe (2 bras,2 jambe,tronc)
le centre de gravité de corps est COM (COM= somme( centre de masse des groupe*mase groupe) /somme des masse des group)
lorsque en veut garder l'équilibre du corps il faut que COM = COM'(COM' est donnée )
je veux savoir s'il y a une méthode ou un calcule à faire afin de sélectionner les groupes
qu'on doit impliquer dans le correctement de COM. je pense que ces fois c est pas intérsséent d'appliquer tout les groupe.
ta question est pas très claire.
En revanche, n'oublie pas de penser aux "symétries".
exemple, deux groupes qui seraient symetriques (je pense aux 2 bras..) ont un centre de gravité au milieu du corps.
Ca peut aider dans certains cas.
G.
exemple, deux groupes qui seraient symetriques (je pense aux 2 bras..) ont un centre de gravité au milieu du corps.
Ca peut aider dans certains cas.
mais ce centre de mass va être calculer utilisant les mass de tout les segments des deux bras et tout les masse de tut les segment de deux bras
-------------------------------
pour ma question
des fois en obtient un centre de mass qui ne réponds pas à l'équilibre c 'est pour quoi on doit le changer
pour changer le centre de mass de tout le corps , les autres cetre de mass doivent être changer
je veux savoir si possible de changer que certain centre de mass
par exemple changer que celle des pieds et de centre global
Bonjour,
J ai mal posé ma question dans le sujet précédent c est pour ça je vois qu'ouvrir un nouveau sujet c est la meilleure solution.
-------------------------
dans le corps humain, où les bras,avant-bras,jambe.. sont modélisé par des cylindres , le mouvement de chaque membre peut modifier la position de centre de mass global de crops parce que
alors la position dans le repère globale de chaque COM peut modifier la position de COM global
je veux savoir s'il y a une relation entre position dans le repère globale de chaque COM et les angles d'orientation de membres(bras,avant bras...).
*** message déplacé ***
tu trouves que c'est plus clair ? de plus l'ouverture d'un nouveau topic est nullement justifiable, c'est ce qu'on appel un double post:  centre de gravité de plusieurs objets

*** message déplacé ***
Désolé j ai pas l'intention de faire un double post
----------------
pour rendre ma question plus claire
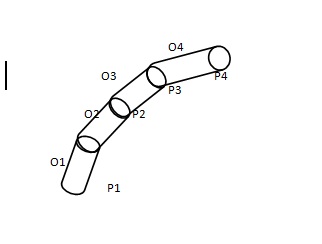
dans l'image , j ai 4 cylindre qui modélise un objet
je veux savoir s'il y a une équation qui définit la position de centre global des 4 cylindre en fonction de position de chaque cylindre
(parce que si on change la position de cylindre le centre de mass(gravité) global change de position aussi
je pense que c est clair maintenant
*** message déplacé ***

Soit un repère d'espace (O,x,y,z) choisi.
Avec :
Le centre de gravité de la partie 1 de masse m1 est en (x1;y1;z1)
Le centre de gravité de la partie 2 de masse m2 est en (x2;y2;z2)
Le centre de gravité de la partie 3 de masse m3 est en (x3;y3;z3)
Le centre de gravité de la partie 4 de masse m4 est en (x4;y4;z4)
Le centre de gravité de l'objet formé des parties 1 à 4 aura pour coordonnées :
G((m1.x1 + m2.x2 + m3.x3 + m4.x4)/(m1+m2+m3+m4) ; (m1.y1 + m2.y2 + m3.y3 + m4.y4)/(m1+m2+m3+m4) ; (m1.z1 + m2.z2 + m3.z3 + m4.z4)/(m1+m2+m3+m4))
-----
Sauf distraction. 
 Annuler
 connectez vous
 géométrie en post-bac